


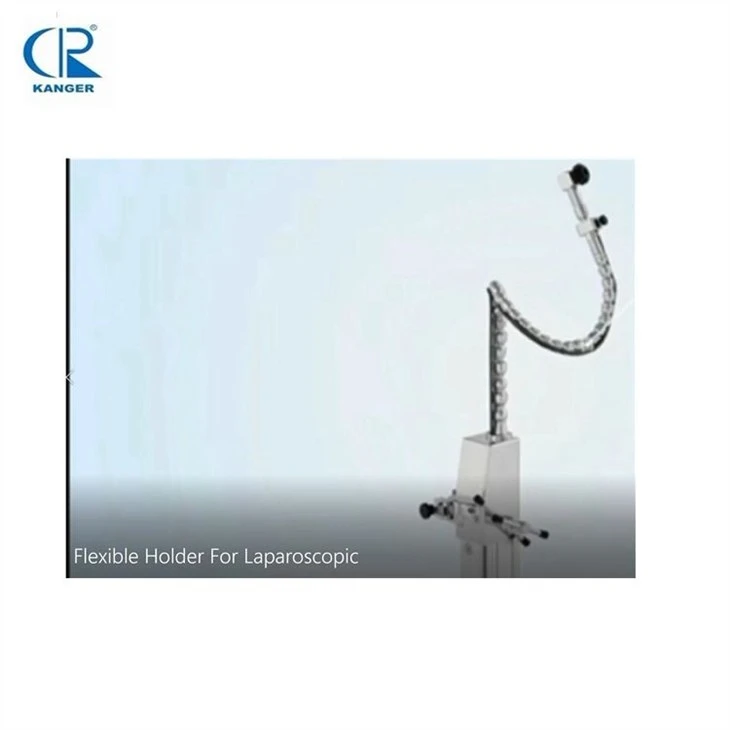
Hệ thống cánh tay định vị dụng cụ phẫu thuật
Cơ sở Trong phẫu thuật nội soi truyền thống, ống nội soi được xử lý bởi trợ lý camera theo hướng dẫn bằng lời của bác sĩ phẫu thuật. Do đó, rất cần một người giữ ống nội soi, người có khả năng cung cấp tầm nhìn phù hợp một cách trực quan với độ ổn định tuyệt vời. Phương pháp Một cánh tay robot điều khiển bằng khí nén đã được phát triển để giữ và thao tác với ống nội soi. Cánh tay robot được vận hành bằng chuyển động đầu của người dùng, được đo bằng con quay hồi chuyển gắn vào đầu và cơ thể của người vận hành. Kết quả Chúng tôi đã xác nhận bằng thực nghiệm rằng việc theo dõi đầu có thể được thực hiện chính xác bằng phương pháp đề xuất. Kết quả thử nghiệm chỉ ra rằng giá đỡ máy ảnh robot có đủ đặc tính động để nhanh chóng theo dõi chuyển động đầu của người vận hành. Kết luận Một hệ thống điều khiển giá đỡ ống nội soi đã được phát triển. Trong hệ thống này, ống nội soi được giữ bởi một cánh tay robot điều khiển bằng khí nén được điều khiển theo chuyển động đầu của người vận hành.


Chú phổ biến: hệ thống cánh tay định vị dụng cụ phẫu thuật, Trung Quốc, nhà cung cấp, nhà sản xuất, nhà máy, bán buôn, giá rẻ, giá cả, còn hàng, mua giảm giá
Tiếp theo
Hệ thống tay định vị Martin HolderBạn cũng có thể thích


Gửi yêu cầu